Mon Prof Augmenté
自分で補正するロボットアーム
17歳 · 技術
11月15日日曜日まで無料公開
残しておきたいときは、無料公開中に印刷してください。
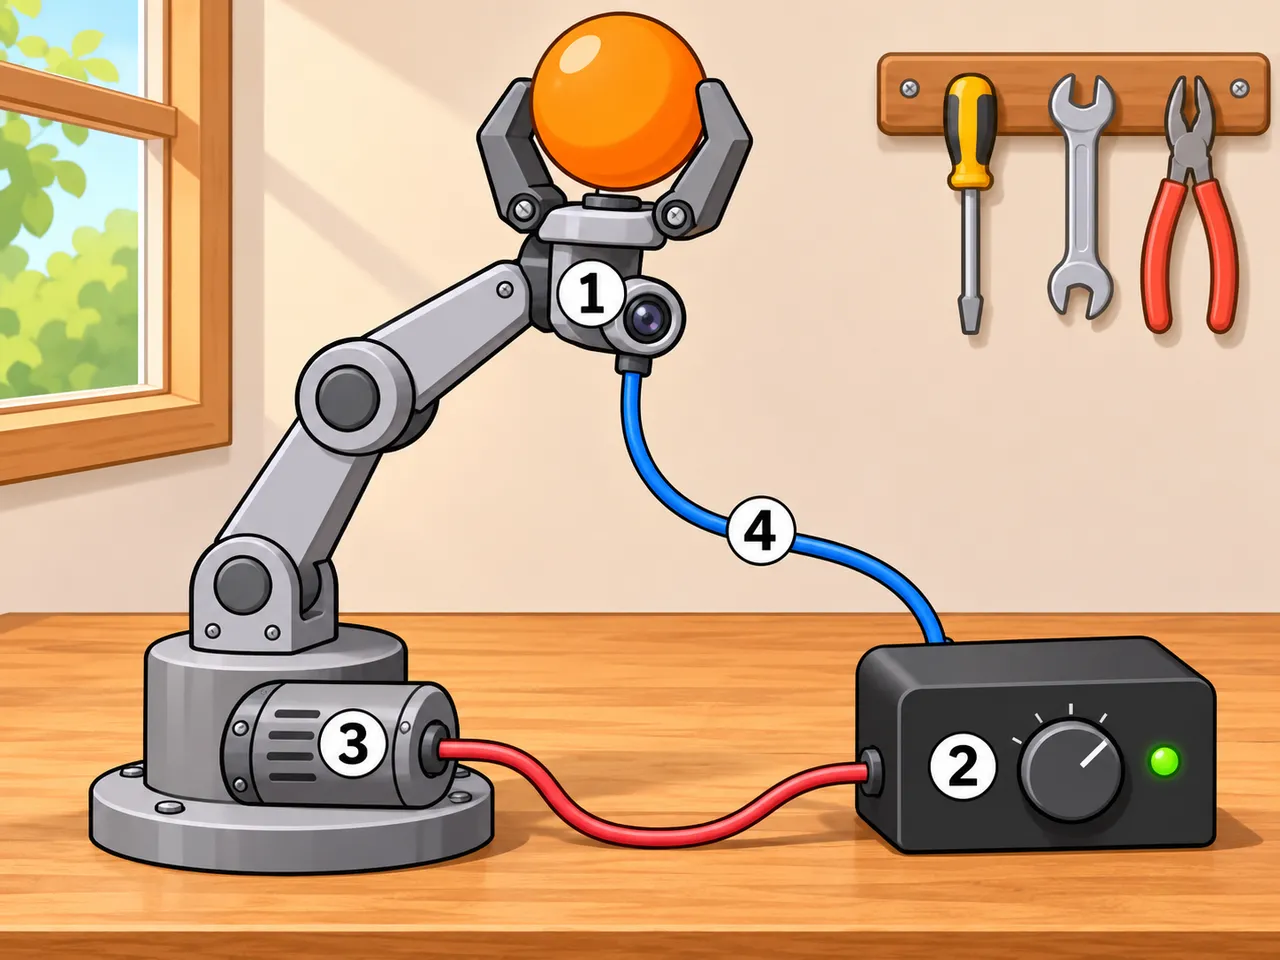
閉ループ制御では、センサーがシステムの実際の状態を測り、その値をコントローラーに戻します。コントローラーは目標値(設定値)と比べ、差を小さくするようにアクチュエーターを動かします。
図の内容
- センサー:ボールの実際の高さを測る
- コントローラー:測定値をダイヤルの設定値と比べ、補正量を計算する
- アクチュエーター(モーター):補正量に従ってアームを動かす
- フィードバックケーブル:測定した出力をコントローラーに戻し、ループを閉じる
例
- サーモスタットは室温を測り、設定した温度になるよう暖房を入れたり切ったりします。
- クルーズコントロールは車の速度を読み取り、上り坂でも選んだ速度を保つようにアクセルを調整します。
要点
- フィードバックにより、設定値と測定出力の差を使ってシステムが自分で誤差を補正できます。
- センサーからコントローラーへの戻り経路がないと開ループになり、外乱に対応できません。
クイズ:自分で補正するロボットアーム(17歳)
-
閉ループ系で、制御器はどう修正するかを決めるために何を比べますか?
-
フィードバックのある系を、外乱に反応できない開ループ系に変えてしまうのは何ですか?
-
外乱によって系が目標からずれました。閉ループ系が自力で立て直せるのはなぜですか?
答えと解説はアプリにあります。レッスンが無料の1週間にある間は、このクイズもアプリで無料です。
アプリをダウンロード
アプリは無料、サブスクリプションは任意
App Store Google Play
アプリで続ける
平日は毎日、お子さまの学年に合った新しい図解レッスンを少なくとも1つ。クイズ付きで、18時15分にリマインダーが届きます。
お子さまの先生はまだMy Enhanced Teacherを使っていませんか?
先生に伝える