Mon Prof Augmenté
会自我纠正的机械臂
17岁 · 技术
免费开放至 11月15日星期日
想保留的话,请在免费开放期间打印。
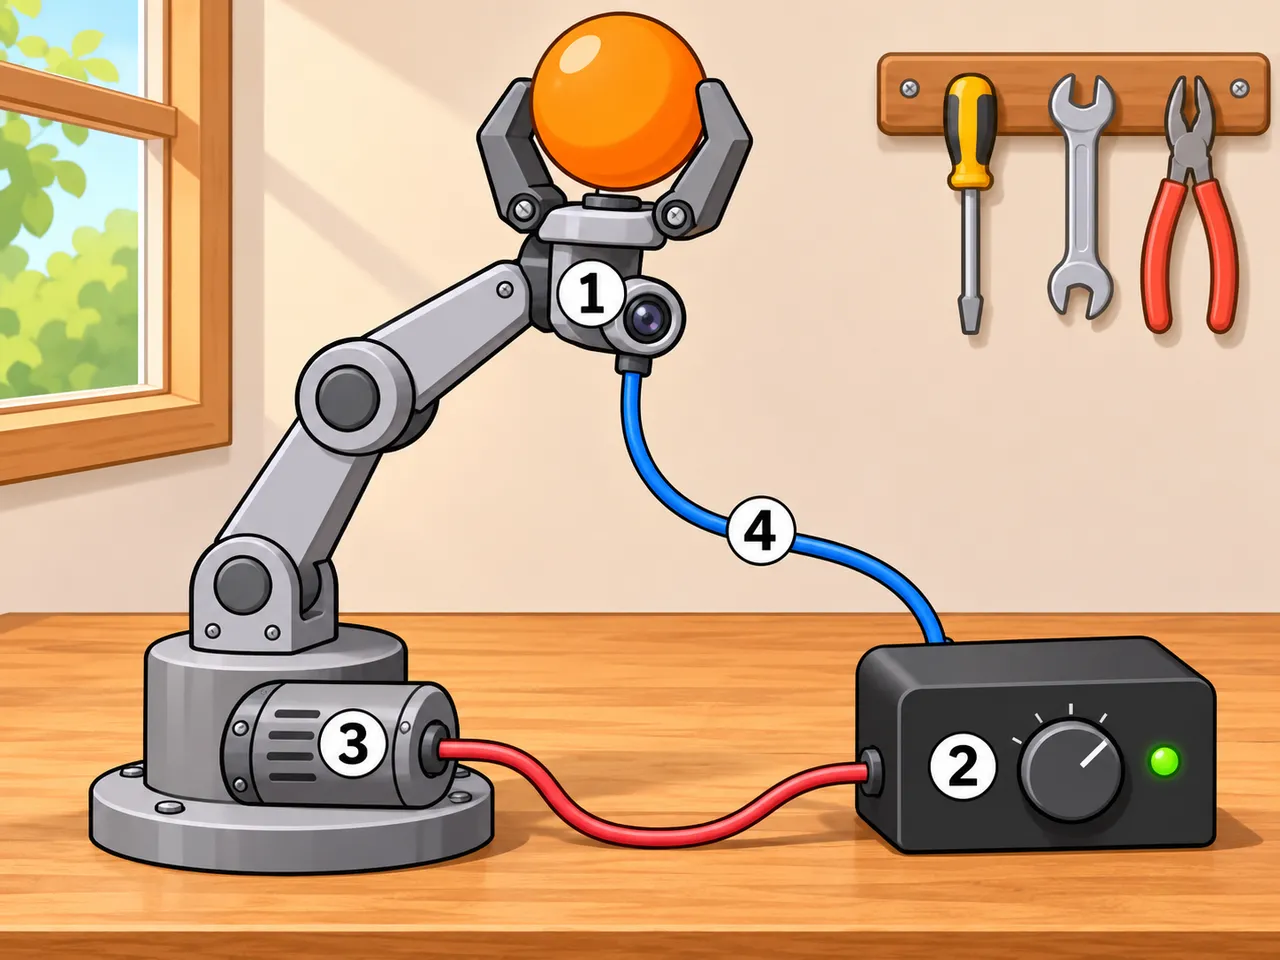
在闭环控制中,传感器测量系统的实际状态,并把数值反馈给控制器。控制器将其与目标值(设定值)比较,再驱动执行器来缩小差距。
图中内容
- 传感器:测量球的实际高度
- 控制器:将测量值与旋钮设定值比较并计算修正量
- 执行器(电机):按修正量移动机械臂
- 反馈线:把测得的输出送回控制器,使回路闭合
示例
- 恒温器测量室温,并开关暖气以达到你设定的温度。
- 定速巡航读取车速并调节油门,即使上坡也能保持所选速度。
要点
- 反馈让系统利用设定值与实测输出之间的差值来自行纠正误差。
- 没有从传感器返回控制器的通路,系统就是开环,无法应对干扰。
测验:会自我纠正的机械臂(17岁)
-
在闭环系统中,控制器为了决定如何修正,会比较什么?
-
什么会把一个有反馈的系统变成无法应对干扰的开环系统?
-
一次干扰把系统推离了目标。为什么闭环系统能自己恢复?
答案和讲解都在应用里。这节课还在免费的一周内,在应用里可以免费做这个测验。
下载应用
应用免费,订阅可选
App Store Google Play
在应用中继续
每周一至周五,都有至少一节对应孩子年级的新图解课,配有测验,并在 18:15 发送提醒。
孩子的老师还没有用My Enhanced Teacher?
告诉老师